術語表
本 Wiki 使用的航空與 SkyYoke 術語白話解釋,從 A/THR、成本指數到 TCAS、V1 與 VAS。
SkyYoke 與本 Wiki 所用術語的白話解釋。
| 術語 | 意義 |
|---|---|
| A/THR | 自動推力。SkyYoke 在管理模式下自動推動油門以維持目標速度的系統。 |
| AGL | 離地高度:與正下方地形之間的高度。 |
| ALT | 自動駕駛的高度目標或高度保持模式。 |
| APPR | 進場模式:自動駕駛飛完到跑道的進場。 |
| APU | 輔助動力單元:在地面提供電力與氣源的小型發動機。 |
| Auto-Trim(自動配平) | SkyYoke 為 Airbus 與 Boeing 機型提供的線傳飛控風格自動俯仰配平。 |
| 軸(Axis) | 連續式操控,例如滾轉、俯仰、油門或方向舵,必須在 Infinite Flight 中綁定。 |
| 成本指數(Cost Index, CI) | 決定管理速度快慢的數字:0 最省油,數字越高飛得越快。 |
| ECAM | Airbus 的發動機與警告顯示器。 |
| EICAS | Boeing 的發動機指示與機組警示顯示器。 |
| Expo | 讓操控在中心附近較柔和、兩端較強的曲線。 |
| FCU | Airbus 的飛行控制組件,即自動駕駛面板。 |
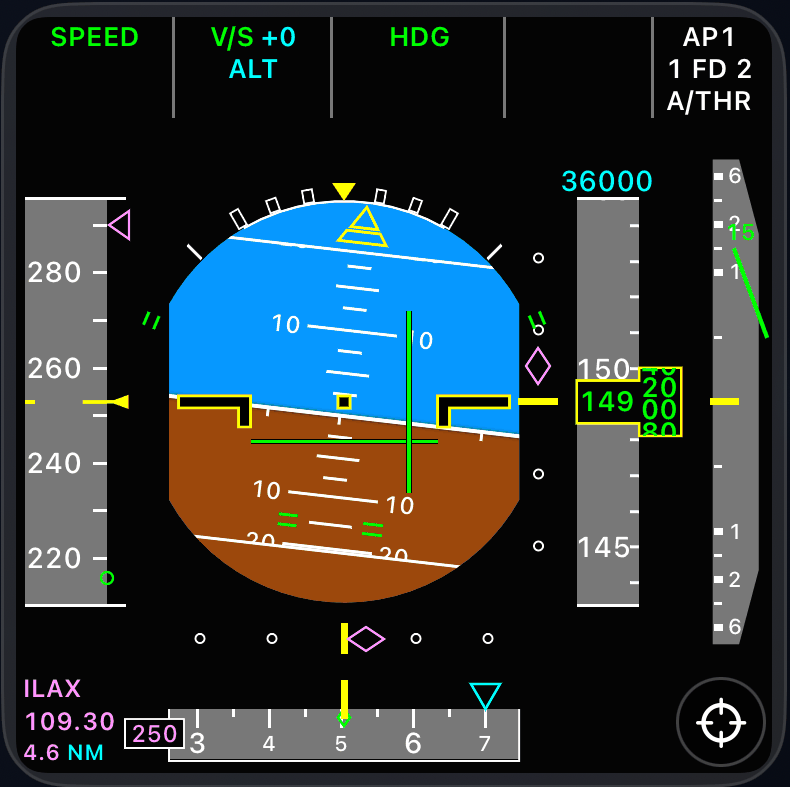
| FMA | 飛行模式通告器:PFD 頂端顯示目前自動駕駛模式的那一列。 |
| GPWS | 近地警告系統:地形與下降相關警告。 |
| HUD | 抬頭顯示器。在 SkyYoke 中指駕駛艙畫面頂端的飛行資料列。 |
| Infinite Flight Connect | Infinite Flight 的內建功能,讓 SkyYoke 等外部 App 能夠連線。 |
| LNAV | 水平導航:自動駕駛沿飛行計畫航路飛行。 |
| 管理模式(Managed mode) | 由飛行管理系統依飛行計畫選擇目標值(洋紅色)。 |
| ND | 導航顯示器:顯示航路、航點與周邊航機的地圖。 |
| 開放模式(Open mode) | 飛機直接飛向你轉到的數值(青色)。 |
| PFD | 主飛行顯示器:把姿態、速度、高度與航向整合在一個儀表中。 |
| 重新置中(Recenter) | 把手機目前的角度設為駕駛盤的中立位置。 |
| 紅區(Red zone) | SkyYoke 油門的底部區域:在地面 40 kt 以上為反推力,低於則為機輪煞車。 |
| RA / TA | TCAS 避撞諮詢(依指示的垂直速度飛行)與交通諮詢(附近有航機)。 |
| TCAS | 空中防撞系統。 |
| TO/GA | 起飛/重飛推力,以及 SkyYoke 中設定該推力的按鈕。 |
| V1 | 決斷速度:超過後必須繼續起飛。 |
| V2 | 起飛安全速度。 |
| VAPP | 最後進場速度。 |
| VAS | 違規規避系統:SkyYoke 在 10,000 英尺以下限制 250 kt 的保護功能。 |
| VNAV | 垂直導航:自動駕駛依飛行計畫的高度飛行。 |
| VR | 抬輪速度:起飛時拉起機頭的時機。 |
| VREF | 降落參考速度。 |
| V/S | 垂直速度,單位為英尺/分鐘。 |