术语表
用通俗语言解释本 wiki 中的航空和 SkyYoke 术语,从 A/THR、Cost Index 到 TCAS、V1 和 VAS。
用通俗的话解释 SkyYoke 和本 wiki 中用到的术语。
| 术语 | 含义 |
|---|---|
| A/THR | 自动推力。SkyYoke 在管理模式下移动油门以保持目标速度的系统。 |
| AGL | 离地高度:距正下方地形的高度。 |
| ALT | 自动驾驶的高度目标或高度保持模式。 |
| APPR | 进近模式:自动驾驶飞向跑道的进近。 |
| APU | 辅助动力装置:在地面提供电力和气源的小型发动机。 |
| Auto-Trim | 自动配平。SkyYoke 为空客和波音飞机提供的电传风格自动俯仰配平。 |
| Axis | 轴:连续的操纵量,例如横滚、俯仰、油门或方向舵,需要在 Infinite Flight 中绑定。 |
| Cost Index (CI) | 成本指数:决定管理速度飞多快的数值,0 最省油,数值越高越快。 |
| ECAM | 空客的发动机与警告显示。 |
| EICAS | 波音的发动机指示与机组告警显示。 |
| Expo | 一种曲线,让操纵在中心附近更柔和、在两端更强。 |
| FCU | 空客的飞行控制组件,即自动驾驶面板。 |
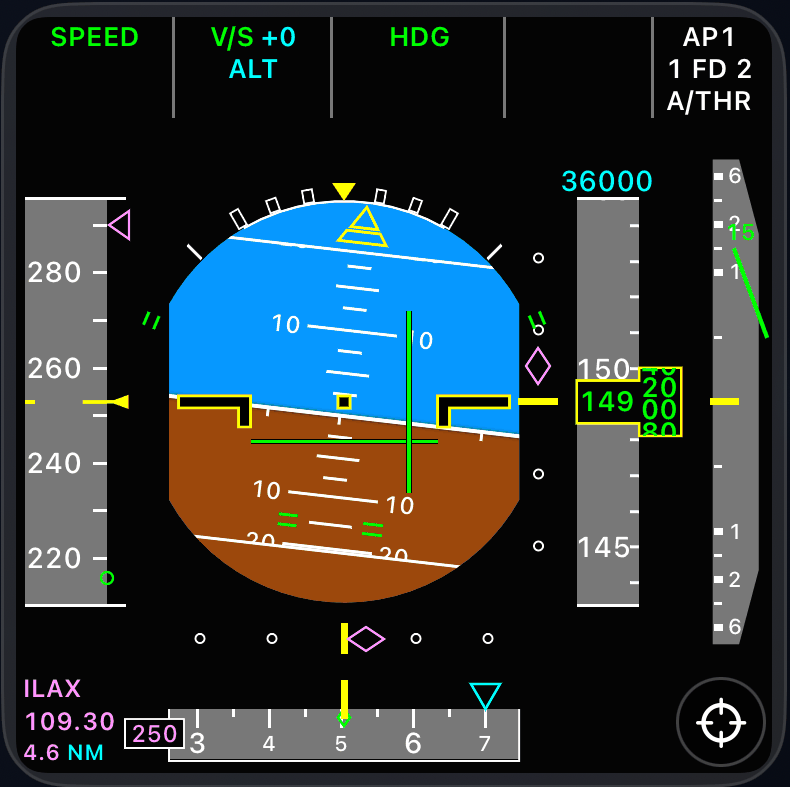
| FMA | 飞行模式通告牌:PFD 顶部显示当前自动驾驶模式的一行。 |
| GPWS | 近地警告系统:地形和下降警告。 |
| HUD | 平视显示器。在 SkyYoke 中指驾驶舱画面顶部的飞行数据条。 |
| Infinite Flight Connect | Infinite Flight 的内置功能,让 SkyYoke 这类外部 App 可以连接。 |
| LNAV | 水平导航:自动驾驶沿飞行计划航路飞行。 |
| Managed mode | 管理模式:由飞行管理系统根据飞行计划选择目标(洋红色)。 |
| ND | 导航显示:显示航路、航路点和交通的地图。 |
| Open mode | 开放模式:飞机直接飞向你拨定的数值(青色)。 |
| PFD | 主飞行显示:在一个仪表上显示姿态、速度、高度和航向。 |
| Recenter | 重新置中:把手机当前的角度设为驾驶盘的中立位置。 |
| Red zone | 红区:SkyYoke 油门的底部区域,在地面上 40 kt 及以上时为反推,低于该速度时为机轮刹车。 |
| RA / TA | TCAS 决断咨询(按此垂直速度飞行)和交通咨询(附近有交通)。 |
| TCAS | 空中防撞系统。 |
| TO/GA | 起飞/复飞推力,也指 SkyYoke 中设置该推力的按钮。 |
| V1 | 决断速度:超过它就继续起飞。 |
| V2 | 起飞安全速度。 |
| VAPP | 最后进近速度。 |
| VAS | 违规规避系统:SkyYoke 在一万英尺以下保持 250 kt 的保护功能。 |
| VNAV | 垂直导航:自动驾驶按飞行计划的高度飞行。 |
| VR | 抬轮速度:起飞时抬起机头的时机。 |
| VREF | 着陆参考速度。 |
| V/S | 垂直速度,单位为英尺/分钟。 |